ROS1中的动作程序编写
(注意:本站所有博客均是记录本人学习过程中的理解,可能存在错误和不完善之处,请仔细甄别)
ROS中的动作
上一章我们讲了服务,设想一下真实的机器人应用场景——比如让机器人从场地的左边走到右边。首先,我们只在需要走的时候走过去,用话题不太合适;走过去的流程很长,如果要用服务,如果把服务内容设定为机器人走一步,那么就要反复调用很多次;如果设置为走到底,那么我很长一段时间都不能再控制它了——没有好的中止机制。而且最重要的是,我们没有好的反馈机制来掌握机器人的位置信息,或者说任务进度如何。为了解决这种需要长时间执行、需要过程反馈、并且可能需要被中途取消的复杂任务,我们引入了ROS三大通信方式的最后一块拼图——动作(Action)。
动作,服务,订阅的特点和适用场景如下表:
| 特性 | 话题 (Topic) | 服务 (Service) | 动作 (Action) |
|---|---|---|---|
| 通信模式 | 异步广播 (发布后不管) | 同步请求/响应 (必须等待回答) | 异步长时间任务 |
| 方向性 | 单向数据流 | 双向 (请求+响应) | 多向 (目标, 反馈, 结果) |
| 关系 | 多对多 | 一对一 (一次调用) | 一对一 (一个目标) |
| 适用场景 | 连续的数据流 (传感器) | 快速、一次性的任务查询/执行 | 长时间、可抢占、带反馈的任务 |
| 比喻 | 电台广播 | 打电话问问题 | 点一份外卖 |
动作和服务一样,也有两个主要角色:服务端(server)和客户端(client)。调用方式也类似,只是程序的书写形式不同。为了更好的讲解,我们还是引入一个具体的任务:我们需要启动一个节点,它可以让我们的小海龟原地转3圈,并且每转一圈就要报告一下一共转了多少圈。为此我们需要设计动作服务端和动作客户端,并通过具体的代码来讲解一般书写方法。
ROS动作程序编写
类似的,在动作程序编写之前,我们需要先定义服务端的接收数据类型、响应数据类型。如下(TurtleSpin.action)所示:
int32 num_rotations
---
int32 rotations_completed
---
int32 rotations_completed
我们发现这里有三组字段。我们一一解析:最上面的表示接受数据类型,需要一个int32类型的数据,命名为num_rotations;中间的表示响应数据类型,也需要一个int32类型的数据,命名为rotations_completed;最下面的表示反馈数据类型,是int32类型,它要的和我们的响应数据类型是一样的,在这个例子中是合理的。因为我们要的是转了几圈,那么结束的标志就是转了3圈,用rotations_completed就足够反映。
将上述文件保存在与src同级的action目录下后,我们来看服务端的代码turtle_spin_server.py:
1
2
3
4
5
6
7
8
9
10
11
12
13
14
15
16
17
18
19
20
21
22
23
24
25
26
27
28
29
30
31
32
33
34
35
36
37
38
39
40
41
42
43
44
45
46
47
48
49
50
51
52
53
54
55
56
57
58
59
60
61
62
63
64
65
66
67
68
69
70
71
#!/usr/bin/env python3
# -*- coding: utf-8 -*-

import rospy
import actionlib
import math
from geometry_msgs.msg import Twist
from beginner_tutorials.msg import TurtleSpinAction, TurtleSpinFeedback, TurtleSpinResult

class TurtleSpinActionServer:
    def __init__(self):
        # 创建一个发布者,用于向turtlesim发送速度指令
        self._turtle_pub = rospy.Publisher('/turtle1/cmd_vel', Twist, queue_size=1)

        # 创建动作服务端
        self._as = actionlib.SimpleActionServer('turtle_spin', TurtleSpinAction, execute_cb=self.execute_cb, auto_start=False)
        self._as.start()
        rospy.loginfo("海龟旋转动作服务端已准备就绪。")

    def execute_cb(self, goal):
        rospy.loginfo("收到目标: 旋转 %d 圈" % goal.num_rotations)

        # 设置旋转速度 (弧度/秒)
        angular_speed = 1.0  # 约6.28秒转一圈

        # 准备反馈和结果的消息对象
        feedback = TurtleSpinFeedback()
        result = TurtleSpinResult()

        # --- 旋转任务的主循环 ---
        for i in range(goal.num_rotations):
            rospy.loginfo("开始旋转第 %d 圈..." % (i + 1))

            # 检查客户端是否中途取消了任务
            if self._as.is_preempt_requested():
                rospy.loginfo("任务被客户端取消。")
                self._as.set_preempted()
                return

            # --- 控制海龟精确旋转一圈 ---
            t0 = rospy.Time.now().to_sec()
            current_angle = 0

            # 创建Twist消息
            twist = Twist()
            twist.angular.z = angular_speed

            # 循环发布速度指令,直到转满2π弧度
            while current_angle < 2 * math.pi:
                self._turtle_pub.publish(twist)
                t1 = rospy.Time.now().to_sec()
                current_angle = angular_speed * (t1 - t0)
                rospy.sleep(0.01)

            # 转完一圈后,停止海龟
            self._turtle_pub.publish(Twist())

            # --- 发布反馈 ---
            feedback.rotations_completed = i + 1
            self._as.publish_feedback(feedback)
            rospy.loginfo("已完成 %d 圈。" % feedback.rotations_completed)

        # 任务成功完成
        result.rotations_completed = goal.num_rotations
        rospy.loginfo("任务成功完成!总共旋转了 %d 圈。" % result.rotations_completed)
        self._as.set_succeeded(result)

if __name__ == '__main__':
    rospy.init_node('turtle_spin_server_node')
    server = TurtleSpinActionServer()
    rospy.spin()
导入:我们写动作节点,需要有
import actionlib这一步。像服务一样,我们也需要从.action文件生成的类:from beginner_tutorials.msg import TurtleSpinAction, TurtleSpinFeedback, TurtleSpinResult。它们的产生规则分别是文件名+Action,文件名+Feedback,文件名+Result。其含义即英文释义。- 初始化:关键是actionlib.SimpleActionServer(),这个函数用于初始化动作服务端,各个参数的含义为:
- ‘turtle_spin’: 动作的名称。客户端将通过这个名称来找到服务端。
- TurtleSpinAction: 动作的类型,由.action文件生成。
- execute_cb=self.execute_cb: 指定一个核心的回调函数。当服务端接收到新的目标时,这个函数会被自动调用。
- auto_start=False: 我们选择手动调用_as.start()来启动服务,这是一个好习惯。
- 主循环:进入主循环前,我们需要先打包好准备返回的值
feedback和result:feedback = TurtleSpinFeedback() result = TurtleSpinResult()。基于我们的定义,feedback和result都会有一个int32类型的rotations_completed属性,我们用它存储已经转过的圈数,就可以调用publish_feedback(feedback)函数反馈了。result返回则是调用set_succeeded(result)函数,这表示动作成功执行;如果失败,则应该调用self._as.set_aborted()
接着我们看客户端的代码turtle_spin_client.py:
1
2
3
4
5
6
7
8
9
10
11
12
13
14
15
16
17
18
19
20
21
22
23
24
25
26
27
28
29
30
31
32
33
34
35
36
37
38
39
40
41
42
#!/usr/bin/env python3
# -*- coding: utf-8 -*-

import rospy
import actionlib
from beginner_tutorials.msg import TurtleSpinAction, TurtleSpinGoal

# --- 定义回调函数 ---
def done_cb(state, result):
    rospy.loginfo("任务完成,最终状态: %s" % state)
    rospy.loginfo("总共完成了 %d 圈旋转。" % result.rotations_completed)
    rospy.signal_shutdown("任务结束")

def active_cb():
    rospy.loginfo("任务已被服务端激活处理。")

def feedback_cb(feedback):
    rospy.loginfo("进度更新:已完成 %d 圈。" % feedback.rotations_completed)


def turtle_spin_client():
    # 创建动作客户端
    client = actionlib.SimpleActionClient('turtle_spin', TurtleSpinAction)

    # 等待服务端
    rospy.loginfo("正在等待海龟旋转动作服务端...")
    client.wait_for_server()
    rospy.loginfo("服务端已连接。")

    # 创建并发送目标
    goal = TurtleSpinGoal(num_rotations=3) # 让海龟转3圈
    client.send_goal(goal,
                     done_cb=done_cb,
                     active_cb=active_cb,
                     feedback_cb=feedback_cb)

    rospy.loginfo("已发送旋转3圈的目标。")

if __name__ == '__main__':
    rospy.init_node('turtle_spin_client_node')
    turtle_spin_client()
    rospy.spin()
- 导入:
from beginner_tutorials.msg import TurtleSpinAction, TurtleSpinGoal,TurtleSpinGoal这个类是用来包装传递给动作服务端和需求信息的,由我们的定义会具有num_rotations这一int32类型的属性,在这里指小海龟要转的圈数 - 回调函数:我们需要编写以下三个回调函数:
done_cb(state, result):接收到任务完成的返回值时被调用,state参数会告诉我们任务的最终状态(如 SUCCEEDED, PREEMPTED, ABORTED)。active_cb():需求信息从客户端传出时调用,一般只在这里放一些日志信息feedback_cb(feedback):接收到反馈信息时调用,如果需要调整目标可以在这里部署代码
- 主函数:使用
actionlib.SimpleActionClient()函数初始化动作客户端,类似于服务,使用wait_for_server()函数等待服务端就绪。比较重要的是我们向服务端发送信息的格式,使用send_goal()函数,该函数的参数及说明如下:- goal: 一个填充好数据的…Goal对象,即我们的任务指令。
- done_cb: 挂载任务完成时的回调函数。
- active_cb: 挂载任务激活时的回调函数。
- feedback_cb: 挂载收到反馈时的回调函数。
客户端和服务端都需要使用rospy.spin()函数使节点保持运行状态。
编译和运行
我们已经编写好了所有的源代码,但要让ROS系统认识并运行它们,还需要完成最后也是最关键的三个步骤:配置、编译和运行。
第一步:修改编译配置文件
你需要告诉ROS的构建系统(Catkin),我们新增了一个.action文件以及它的依赖项。这个步骤只需要在你添加了新的.action文件后做一次。
1. 修改 package.xml 文件
打开功能包(beginner_tutorials)下的package.xml文件,确保文件中包含以下四行依赖。它们告诉ROS,我们的包在编译时(build)和运行时(exec)都需要actionlib(动作库)和actionlib_msgs(动作消息)。
1
2
3
4
5
<!-- 在你的 <buildtool_depend> 下面添加 -->
<build_depend>actionlib</build_depend>
<build_depend>actionlib_msgs</build_depend>
<exec_depend>actionlib</exec_depend>
<exec_depend>actionlib_msgs</exec_depend>
2. 修改 CMakeLists.txt 文件
这是最容易出错的地方,需要修改三个地方:
第一处: 在 find_package 函数的 COMPONENTS 列表中,加入 actionlib 和 actionlib_msgs。
1
2
3
4
5
6
7
find_package(catkin REQUIRED COMPONENTS
  roscpp
  rospy
  std_msgs
  actionlib          # 添加这一行
  actionlib_msgs     # 添加这一行
)
第二处: 找到 add_action_files 函数(如果被注释了,请取消注释),并加入你的 .action 文件名。
1
2
3
4
add_action_files(
  FILES
  TurtleSpin.action  # 添加你的action文件名
)
第三处: 找到 generate_messages 函数(如果被注释了,也请取消注释),并添加actionlib_msgs依赖。
1
2
3
4
5
generate_messages(
  DEPENDENCIES
  actionlib_msgs   # 添加这一行
  std_msgs
)
第二步:编译工作区
现在,配置文件已经修改完毕,我们可以命令Catkin来编译整个工作区了。
1. 回到工作区根目录
1
cd ~/catkin_ws
2. 运行 catkin_make
1
catkin_make
第三步:启动与运行
现在万事俱备,我们可以启动所有节点了。这个项目需要 4 个独立的终端。请一个个地打开它们,并按顺序执行命令。
▶️ 终端 1:启动 ROS Master
这是ROS的大脑,必须第一个启动。
1
roscore
让这个终端一直开着。
▶️ 终端 2:启动小海龟仿真器
这是我们的“演员”。
1
2
# 不需要 source,因为 turtlesim 是ROS自带的
rosrun turtlesim turtlesim_node
你会看到一个带有小海龟的蓝色窗口弹出。
▶️ 终端 3:启动我们的动作服务端
这是控制海龟旋转的“执行者”。
1
2
3
4
5
6
# 黄金法则第一步:Source环境文件!
# 告诉这个终端在哪能找到我们刚刚编译好的代码。
source ~/catkin_ws/devel/setup.bash

# 黄金法则第二步:运行节点。
rosrun beginner_tutorials turtle_spin_server.py
你会看到日志显示 “海龟旋转动作服务端已准备就绪。”。它现在正在等待指令。
▶️ 终端 4:启动我们的动作客户端
这是下达命令的“指挥官”。
1
2
3
4
5
# 同样,每个新终端都必须先 Source!
source ~/catkin_ws/devel/setup.bash

# 运行客户端节点
rosrun beginner_tutorials turtle_spin_client.py
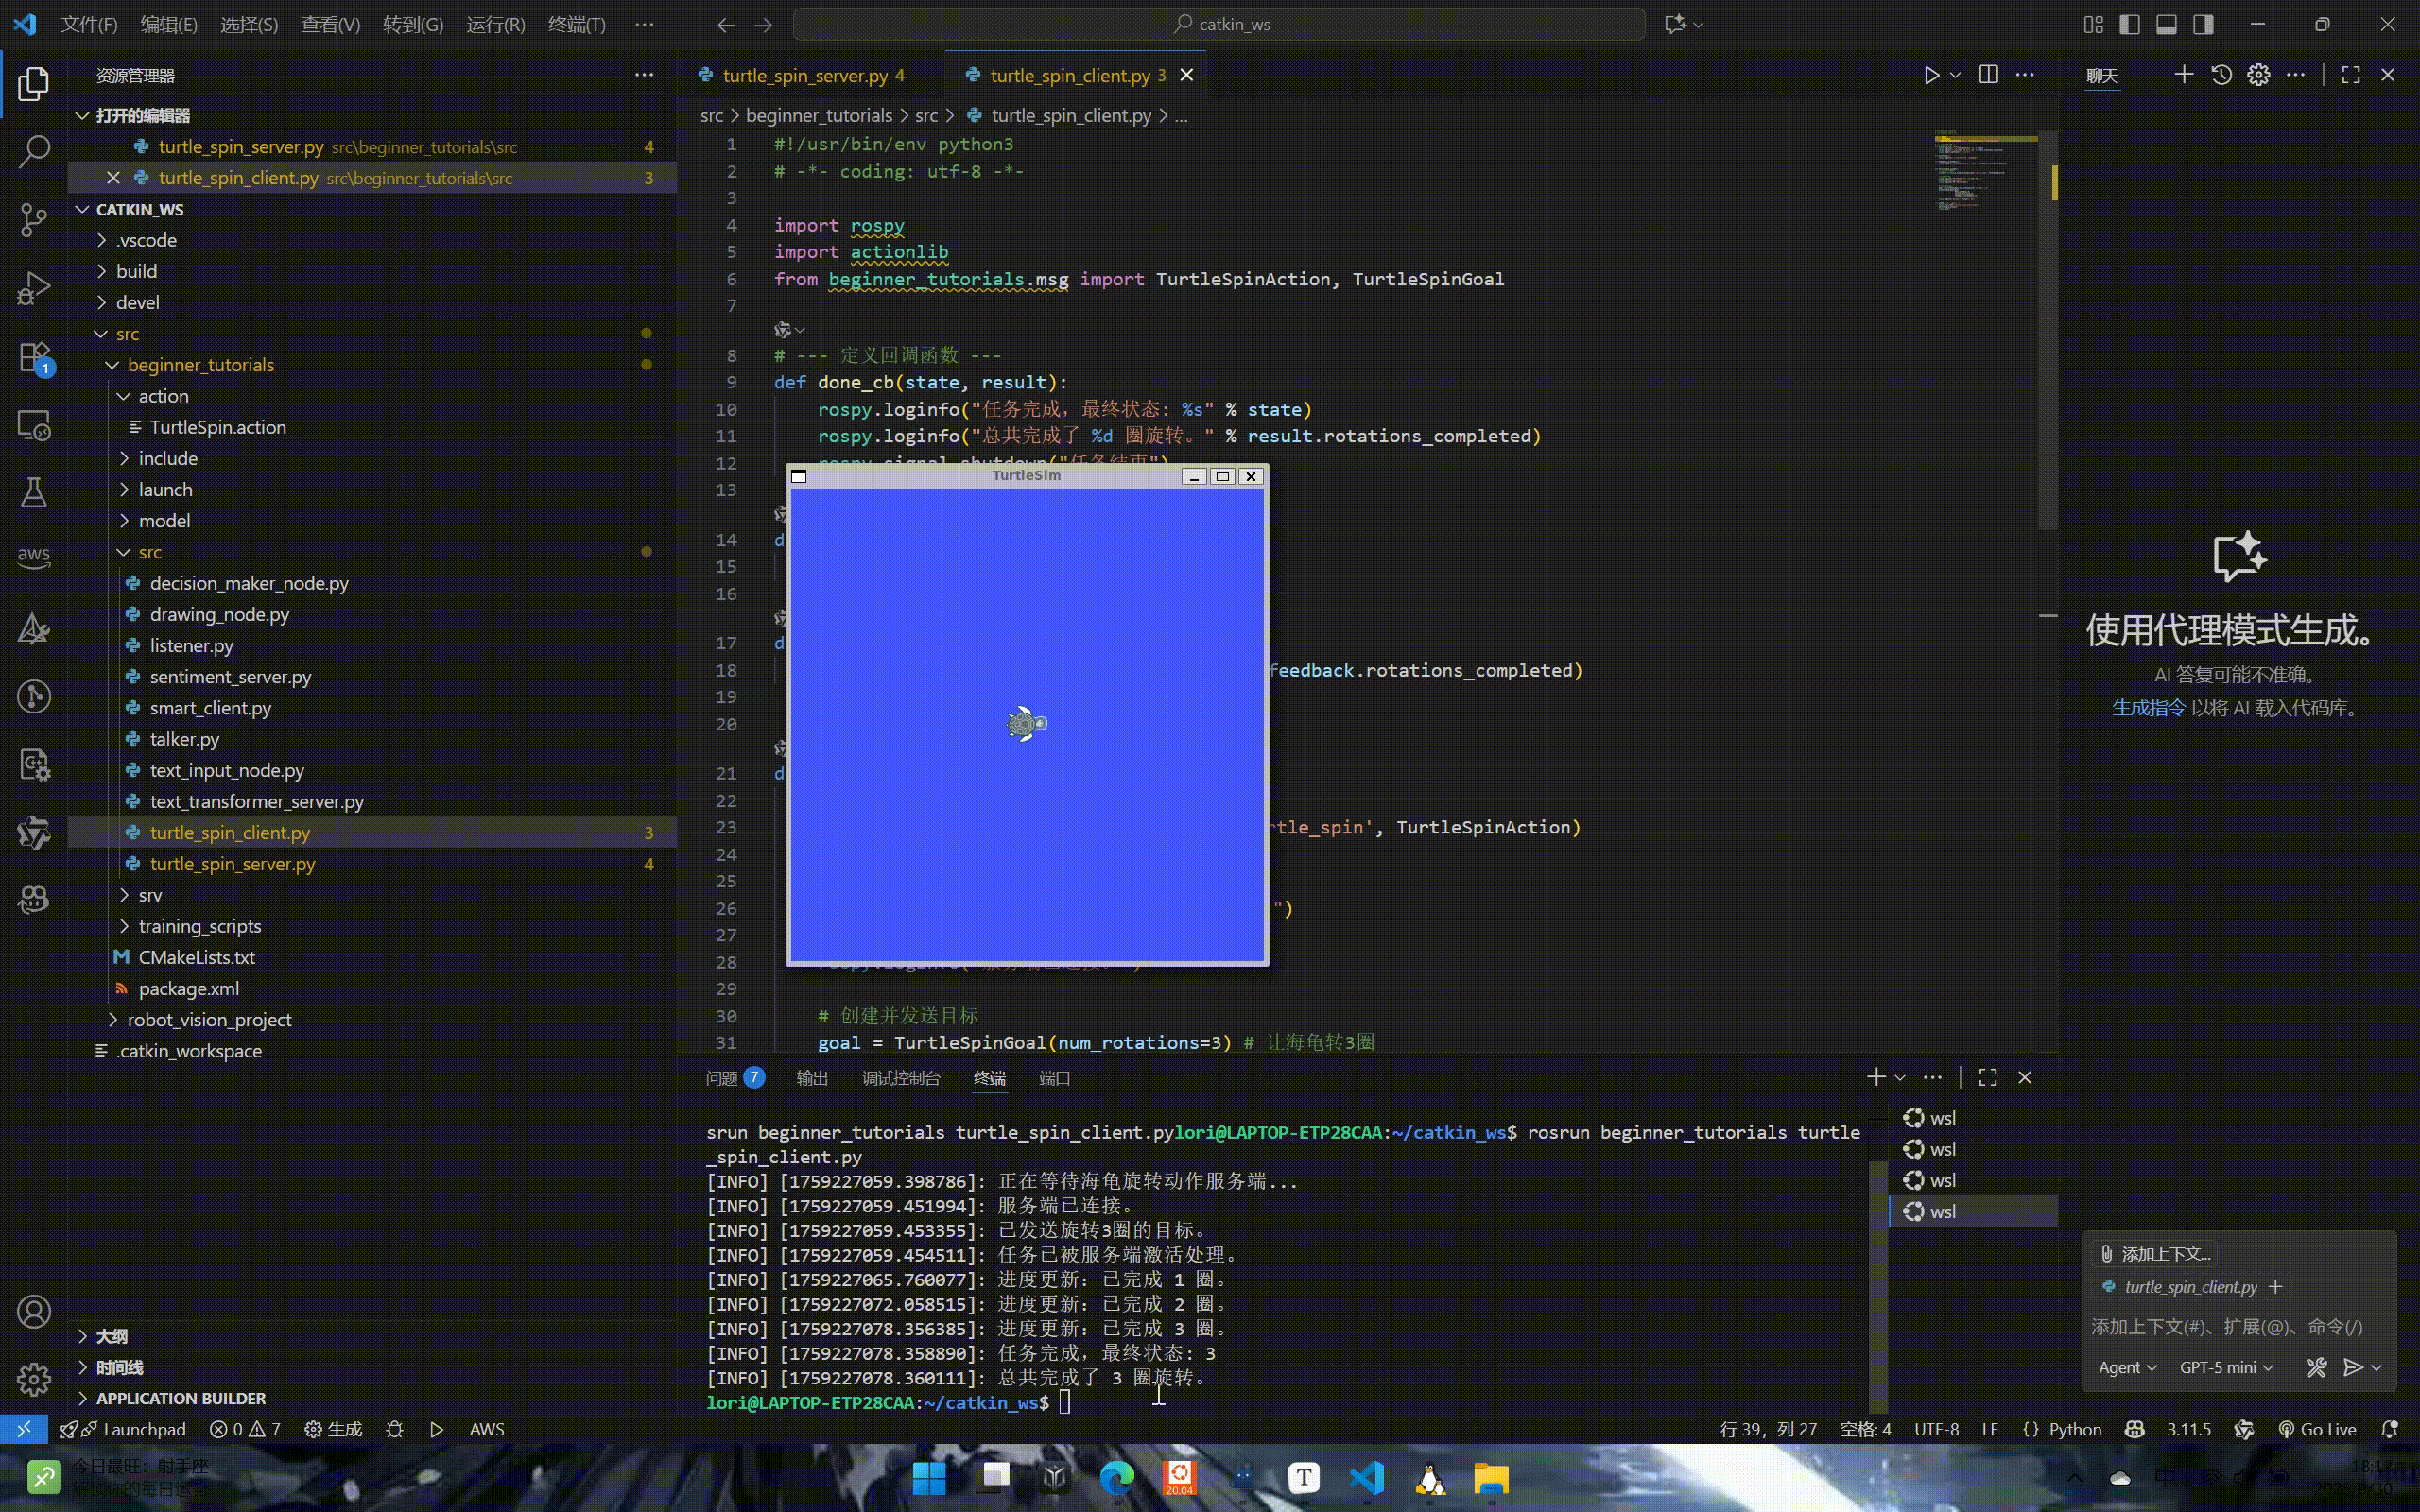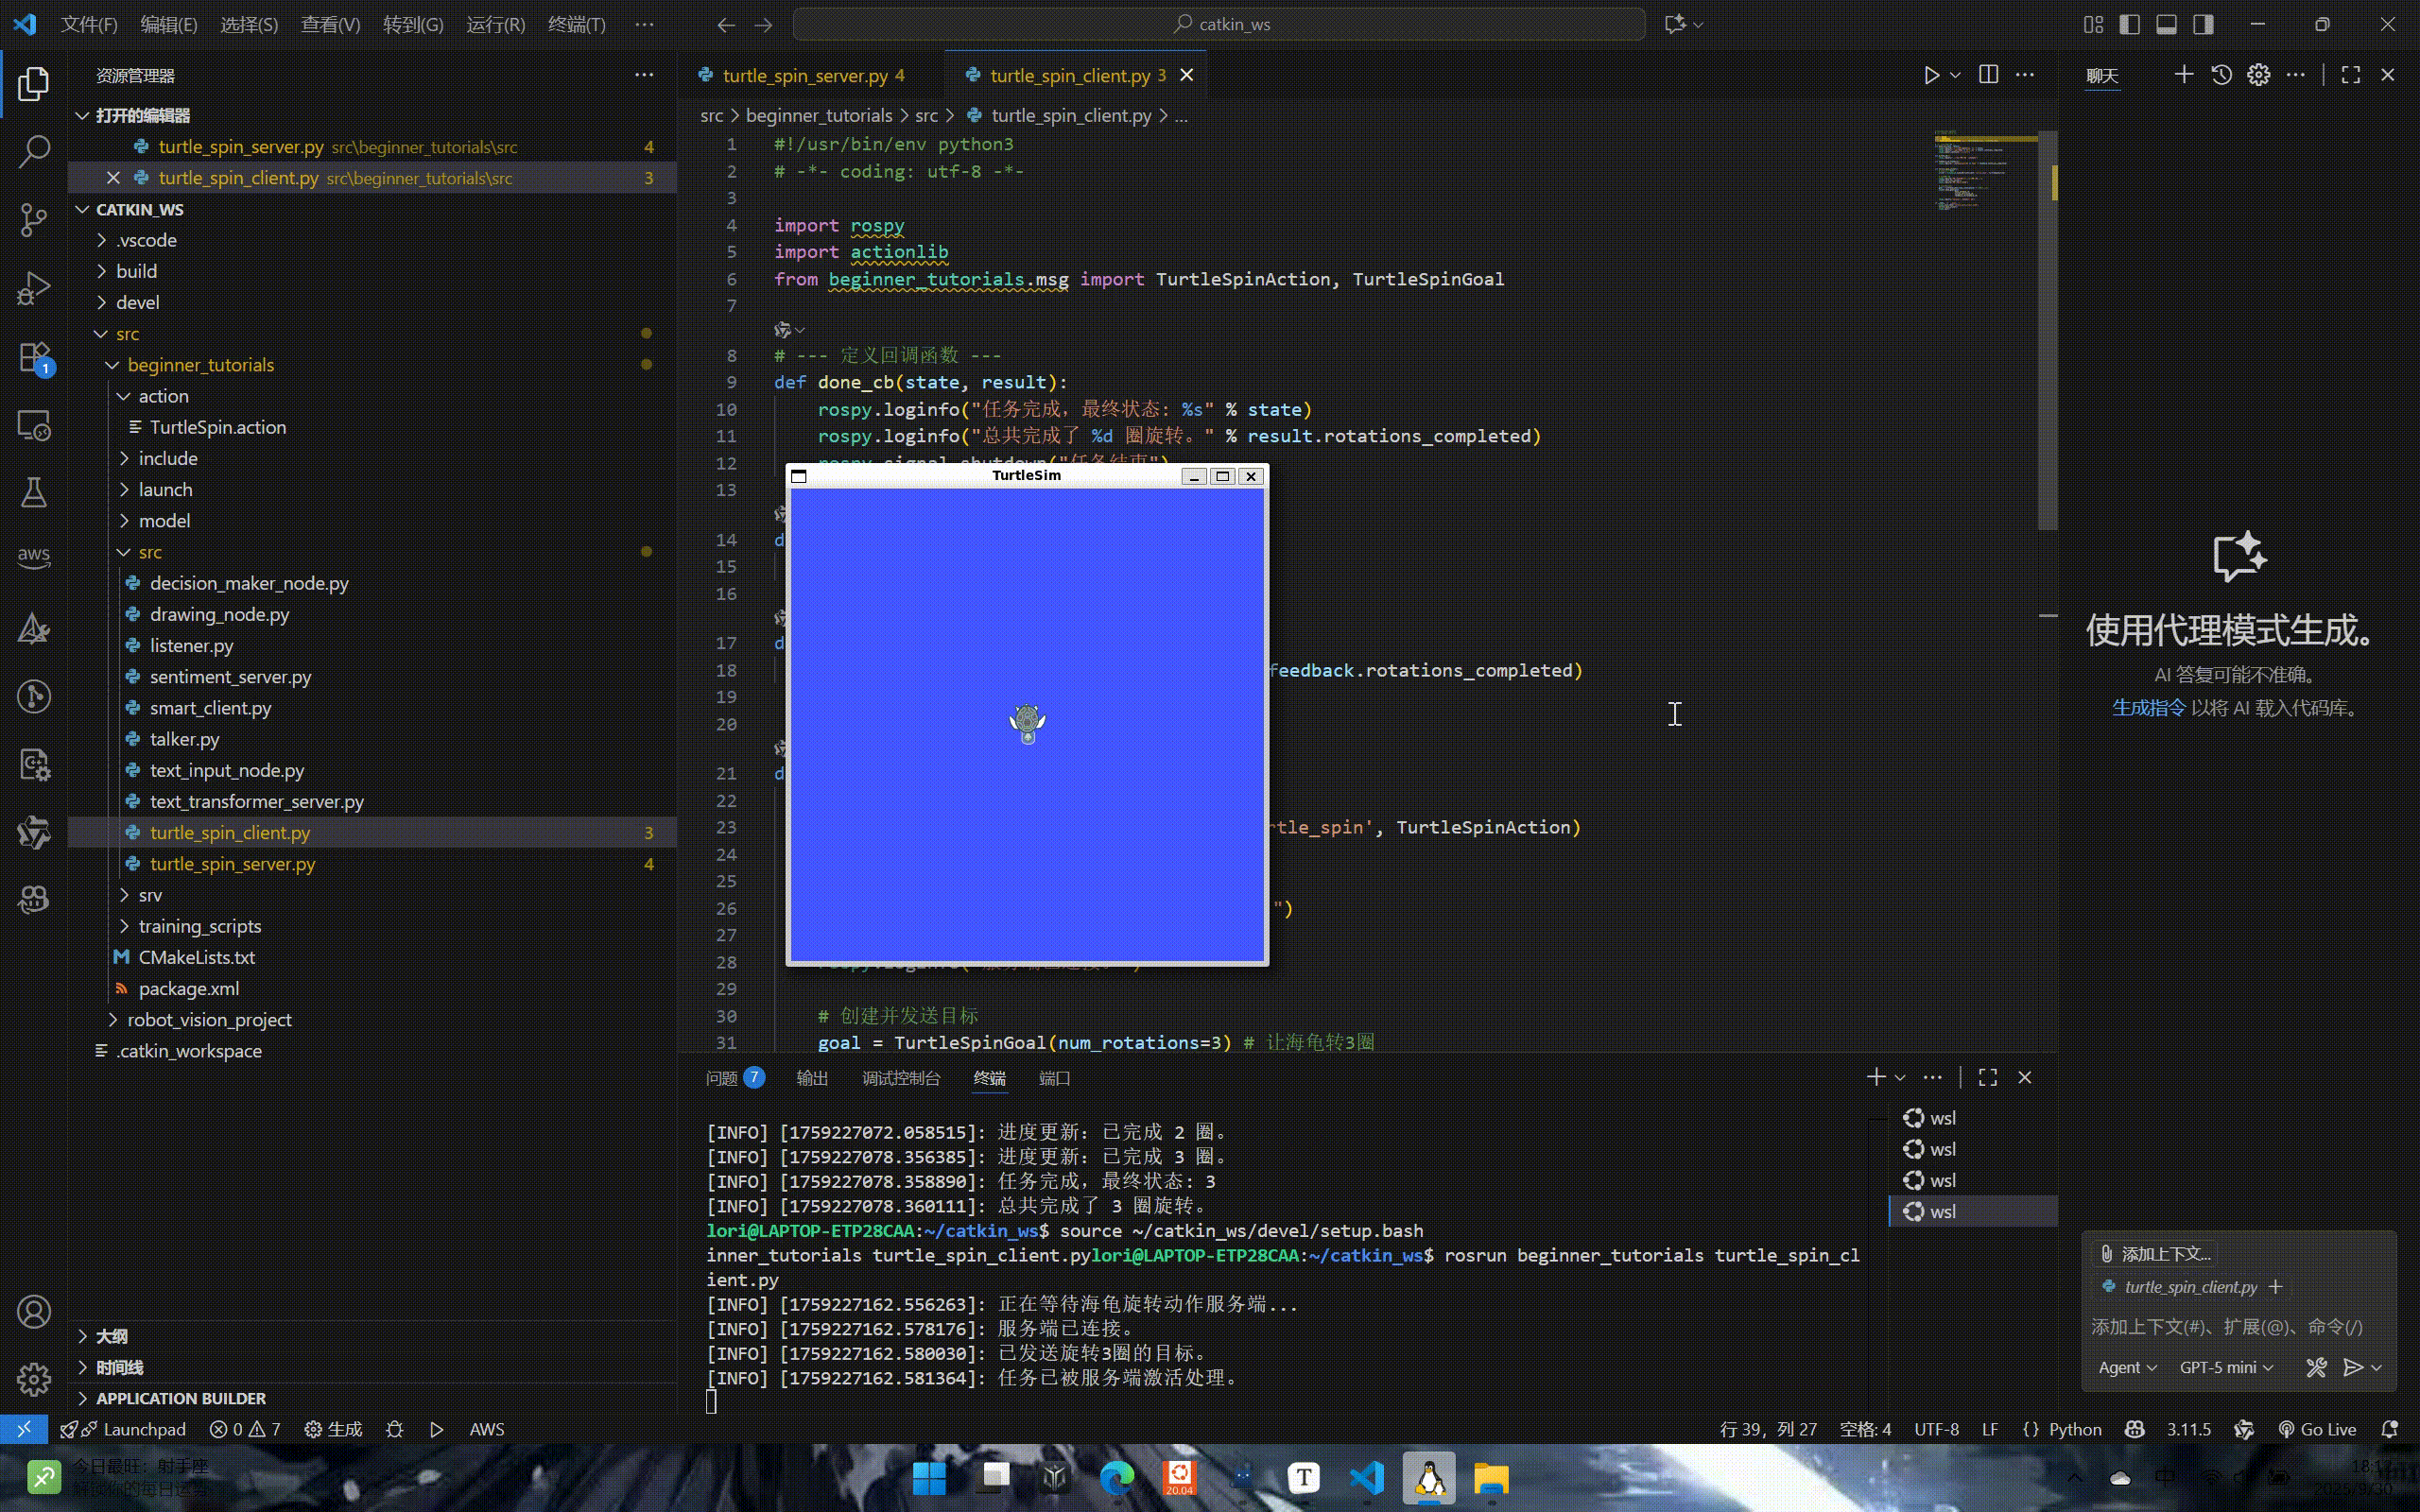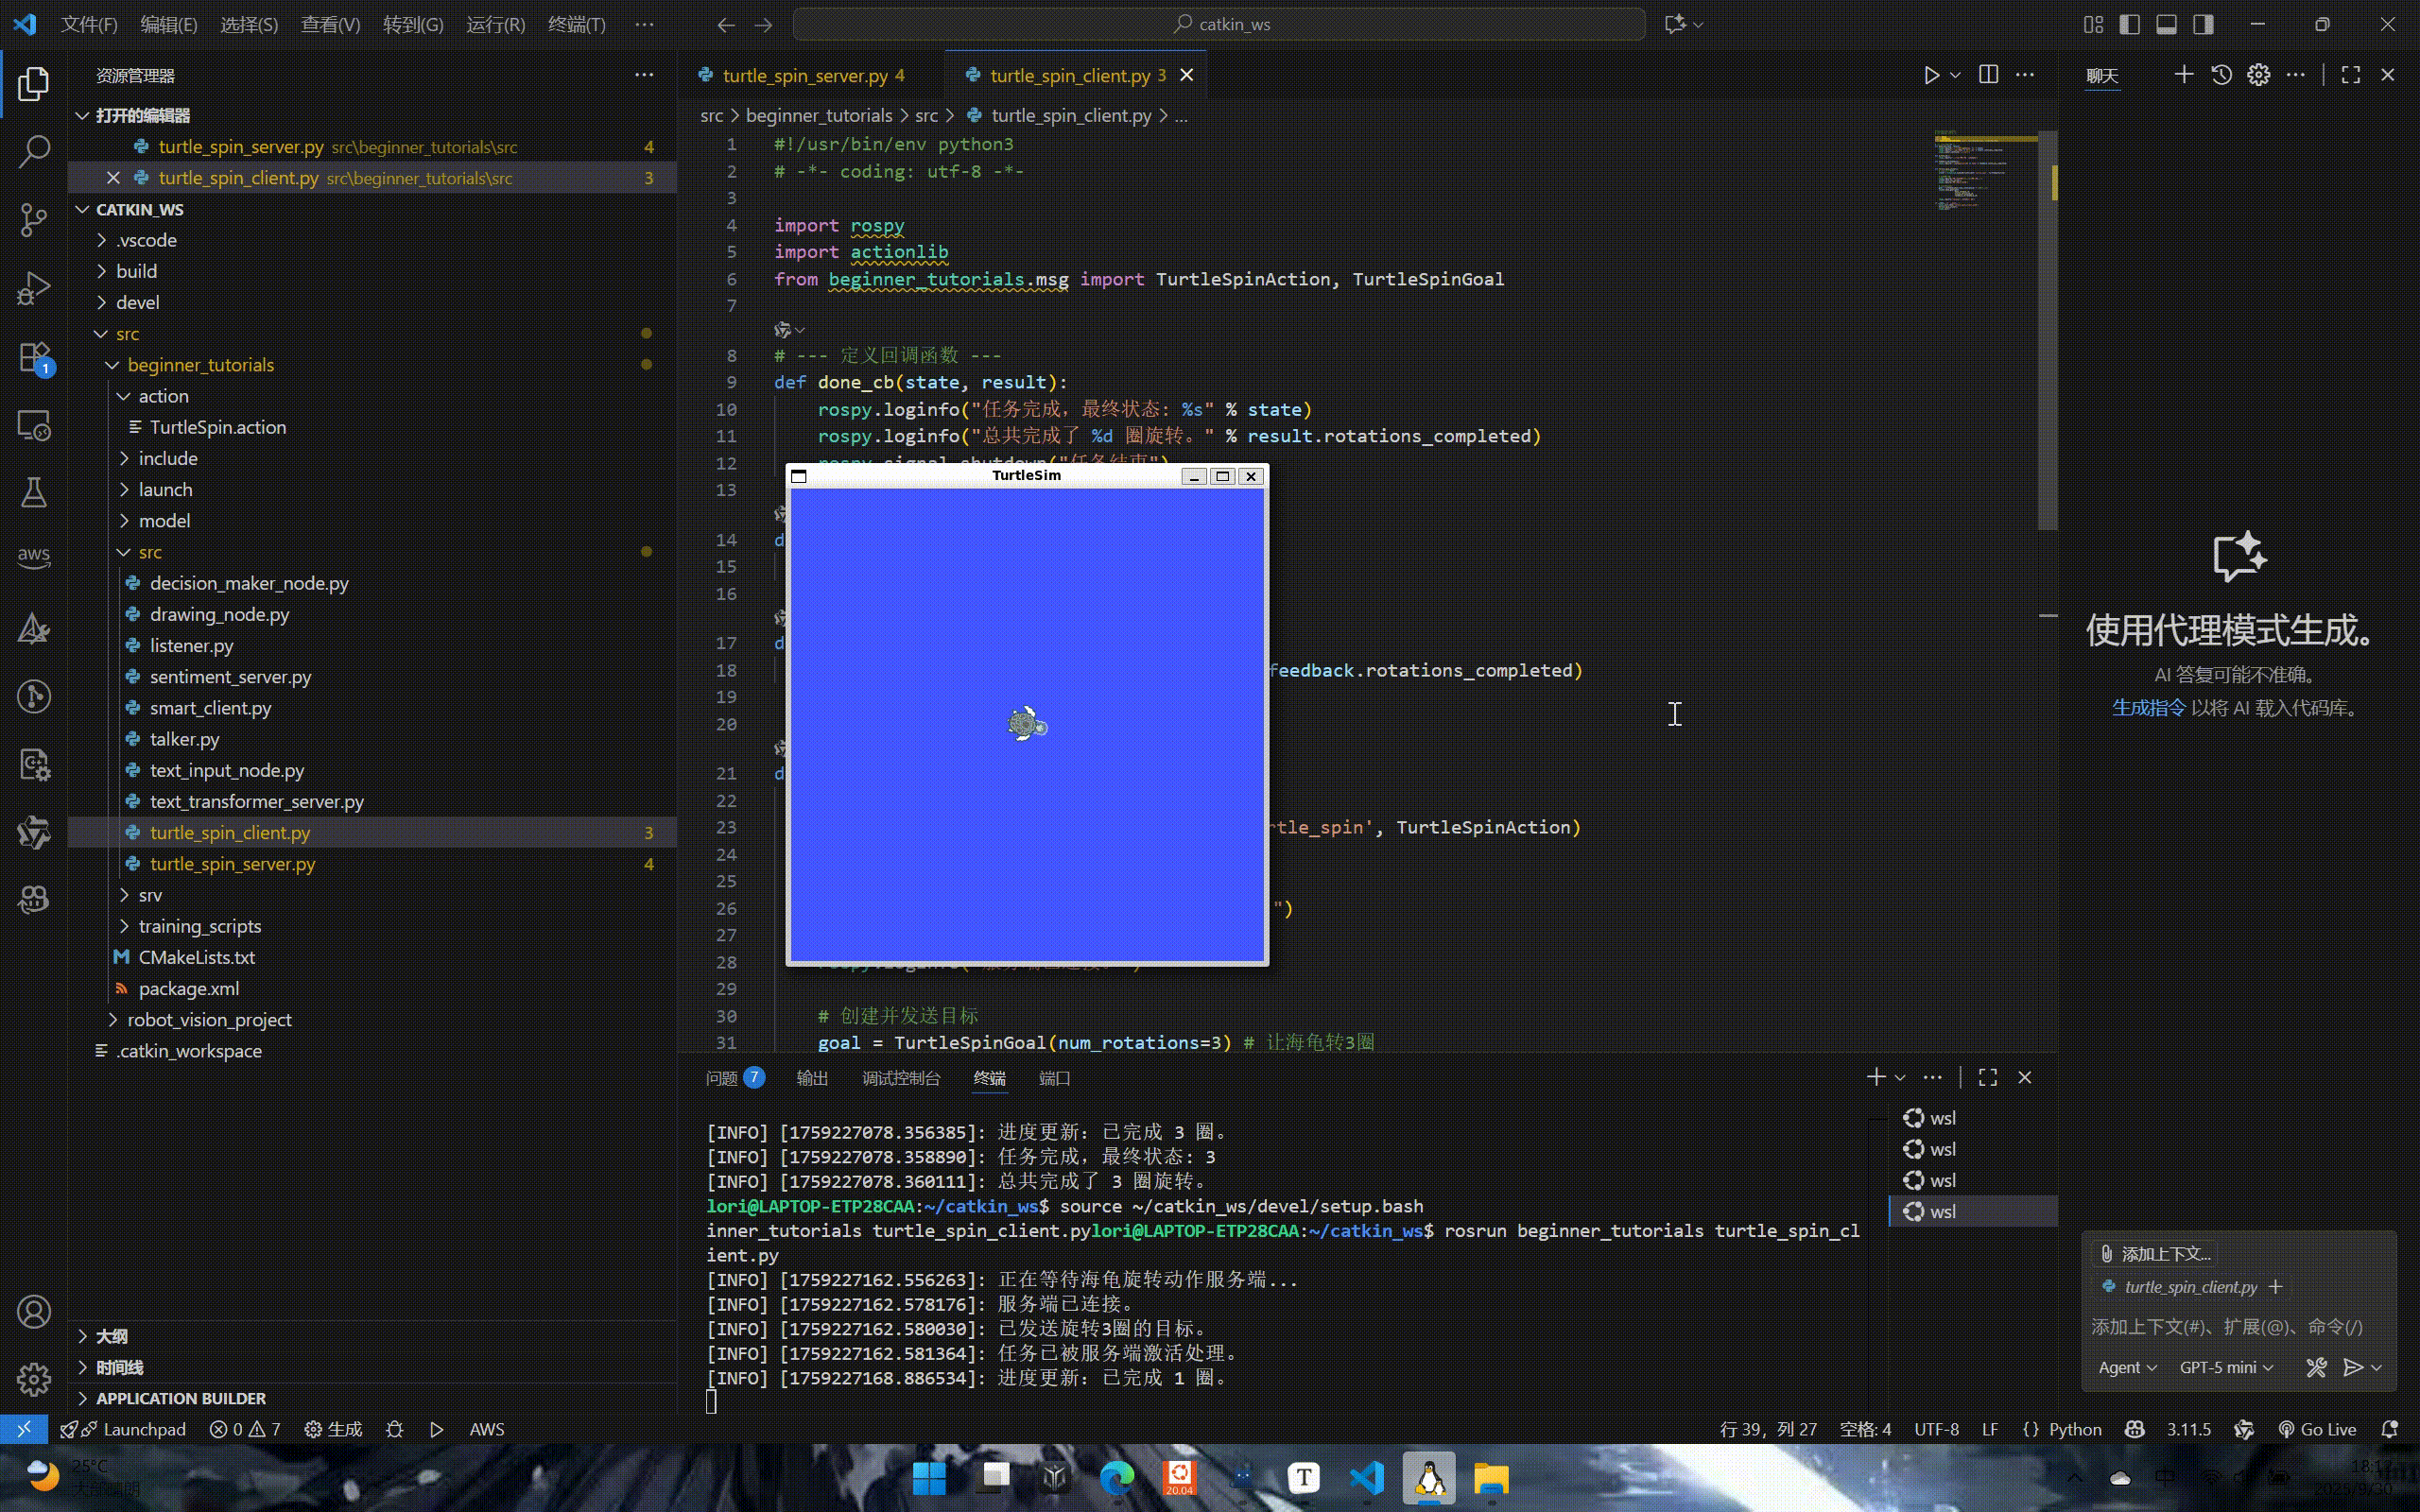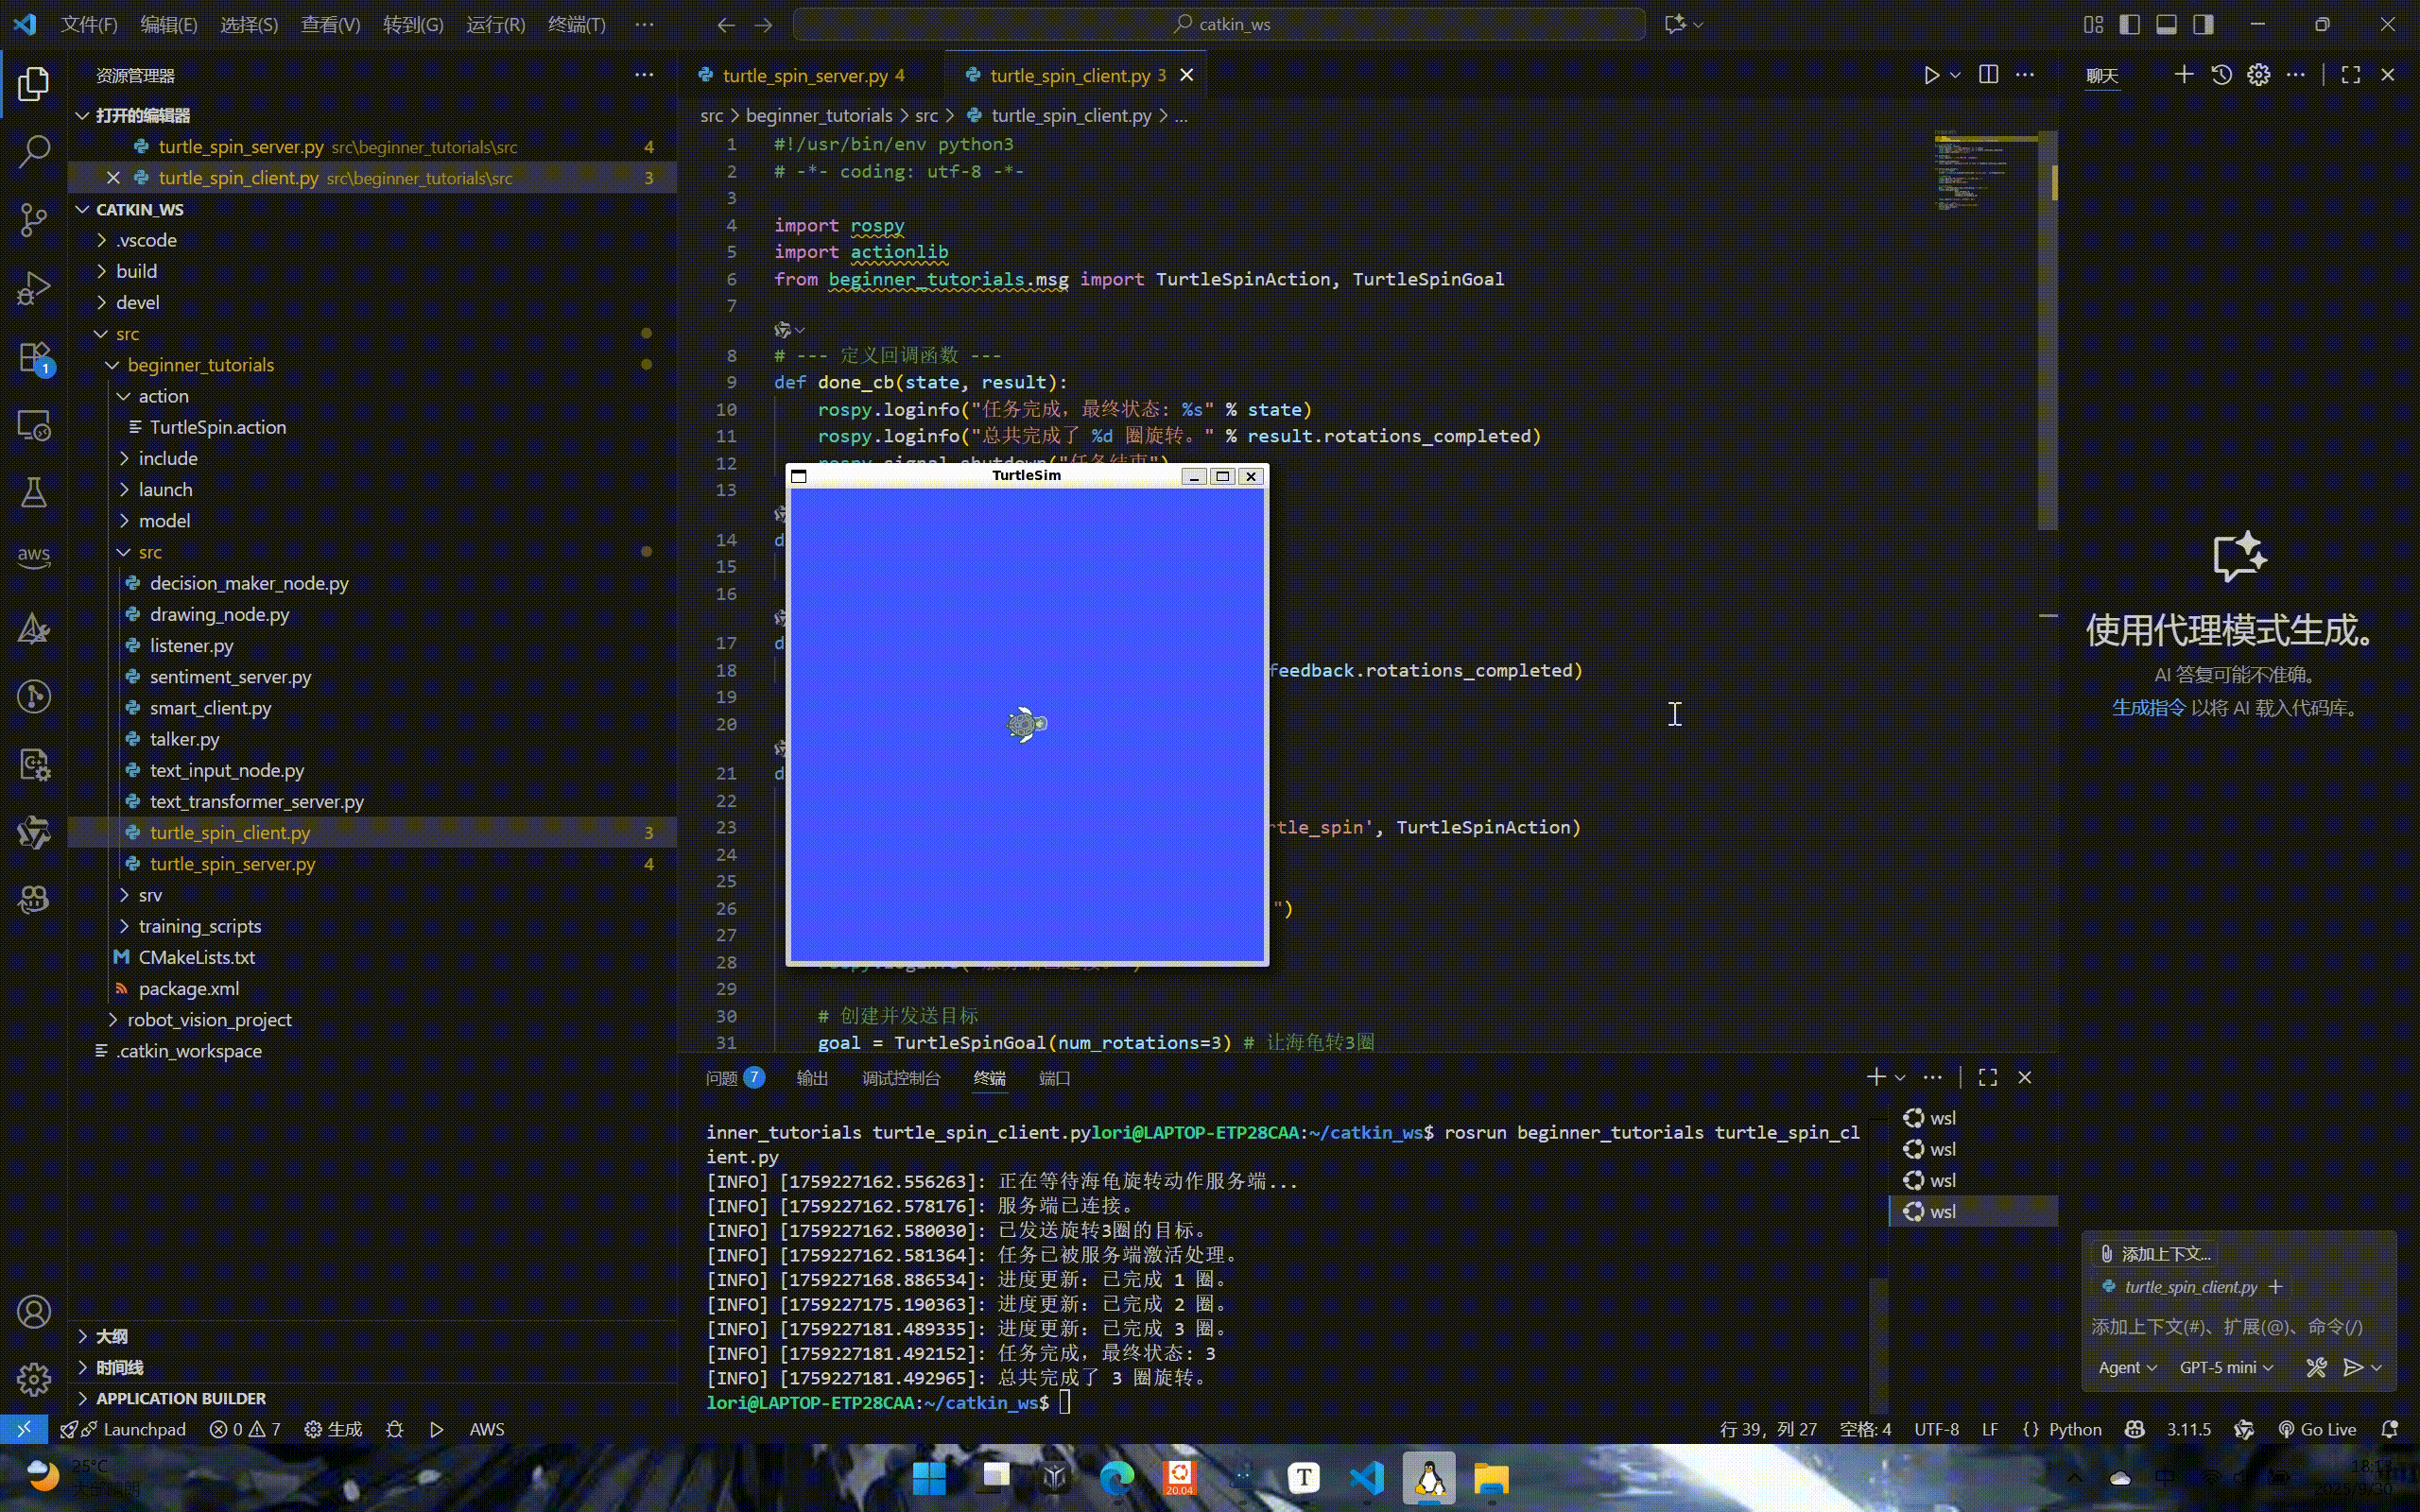
完成以上步骤后,我们就可以在屏幕上看到我们的小海龟按照我们布置的任务旋转了。我也录制了一个效果图:
一些补充
Action的本质其实是话题操作的封装。actionlib这个库并没有创建一种全新的底层通信方式,而是通过巧妙地组合使用多个话题(用于目标、取消、状态、反馈、结果),并在此之上构建了一个强大的状态机,最终为我们提供了这个易于使用的、专门用于长时间任务的接口。
动作程序的模板如下:
服务端模板:
1
2
3
4
5
6
7
8
9
10
11
12
13
14
15
16
17
18
19
20
21
22
23
24
25
26
27
28
29
30
#!/usr/bin/env python3
import rospy
import actionlib
from your_package.msg import YourAction, YourFeedback, YourResult

class YourActionServer:
    def __init__(self, name):
        self._as = actionlib.SimpleActionServer(name, YourAction, execute_cb=self.execute_cb, auto_start=False)
        self._as.start()

    def execute_cb(self, goal):
        # ... 你的耗时任务逻辑在这里 ...

        # 检查是否被取消
        if self._as.is_preempt_requested():
            self._as.set_preempted()
            return

        # 发布反馈
        feedback = YourFeedback(...)
        self._as.publish_feedback(feedback)

        # 设置最终结果
        result = YourResult(...)
        self._as.set_succeeded(result)

if __name__ == '__main__':
    rospy.init_node('your_action_server_node')
    server = YourActionServer(rospy.get_name())
    rospy.spin()
客户端模板:
1
2
3
4
5
6
7
8
9
10
11
12
13
14
15
16
17
18
19
20
21
22
23
#!/usr/bin/env python3
import rospy
import actionlib
from your_package.msg import YourAction, YourGoal

def done_cb(state, result):
    # ...
def active_cb():
    # ...
def feedback_cb(feedback):
    # ...

def your_client():
    client = actionlib.SimpleActionClient('your_action_server_node', YourAction)
    client.wait_for_server()

    goal = YourGoal(...)
    client.send_goal(goal, done_cb=done_cb, active_cb=active_cb, feedback_cb=feedback_cb)

if __name__ == '__main__':
    rospy.init_node('your_action_client_node')
    your_client()
    rospy.spin()